
Vardiyayı batarya saatleri belirler
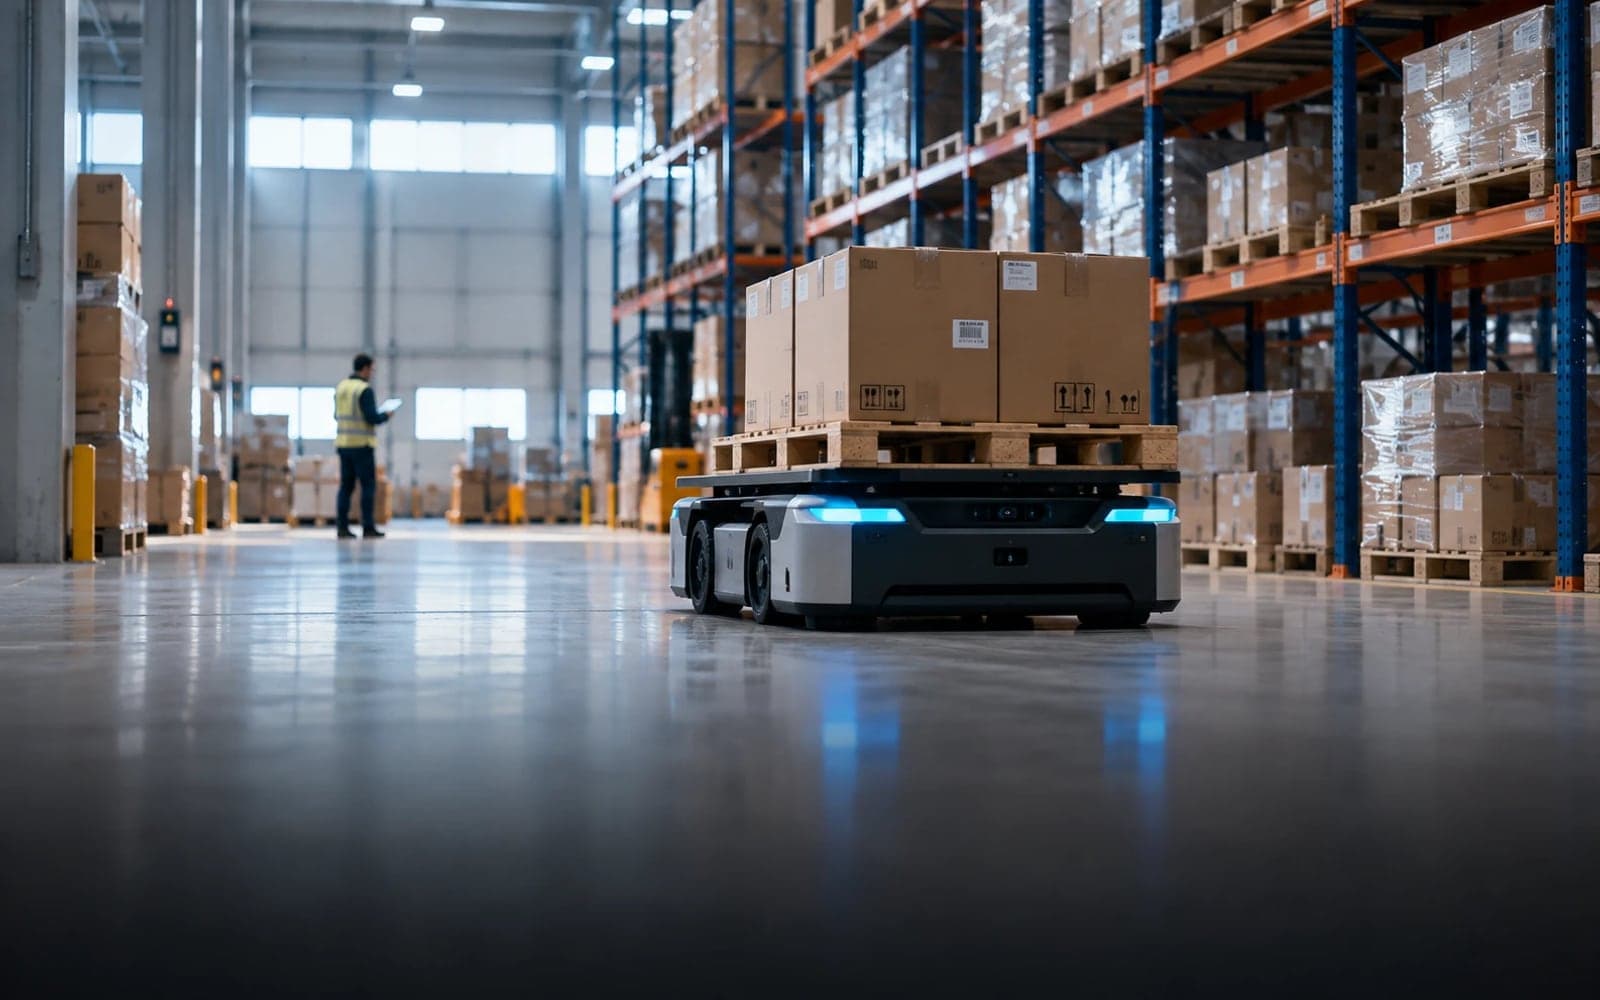
Verimli sürüş kontrolü ve düşük bekleme akımı, robotu vardiya boyunca şarjda değil işte tutar.
Otomatik yönlendirmeli araçlar ve mobil robotlar; vardiyalarını çevrelerindeki makinelerle aynı tozda, aynı yıkama ve trafik koşullarında geçirir. Makersan; bir filoyu çalışır tutan sürüş ve I/O kontrolünü, algılamayı ve bağlantıyı, tezgâh için değil mobil makineler için nitelendirilmiş donanımla sunar.
Verimli sürüş kontrolü ve düşük bekleme akımı, robotu vardiya boyunca şarjda değil işte tutar.
Deterministik CAN mesajlaşması ve donanımsal durdurma hatları, aracın kendi güvenlik konseptini destekler.
Açı, eylemsizlik ve tekerlek algılama; navigasyona kararlı ve tekrarlanabilir ölçüm verir.
Telemetri ve uzaktan yapılandırma, büyüyen bir filoyu tek yazılım sürümünde ve tek panoda tutar.
Mobil robotun kurulduğu hacme ve gerilim hatlarına uyan, CAN tabanlı modüller.
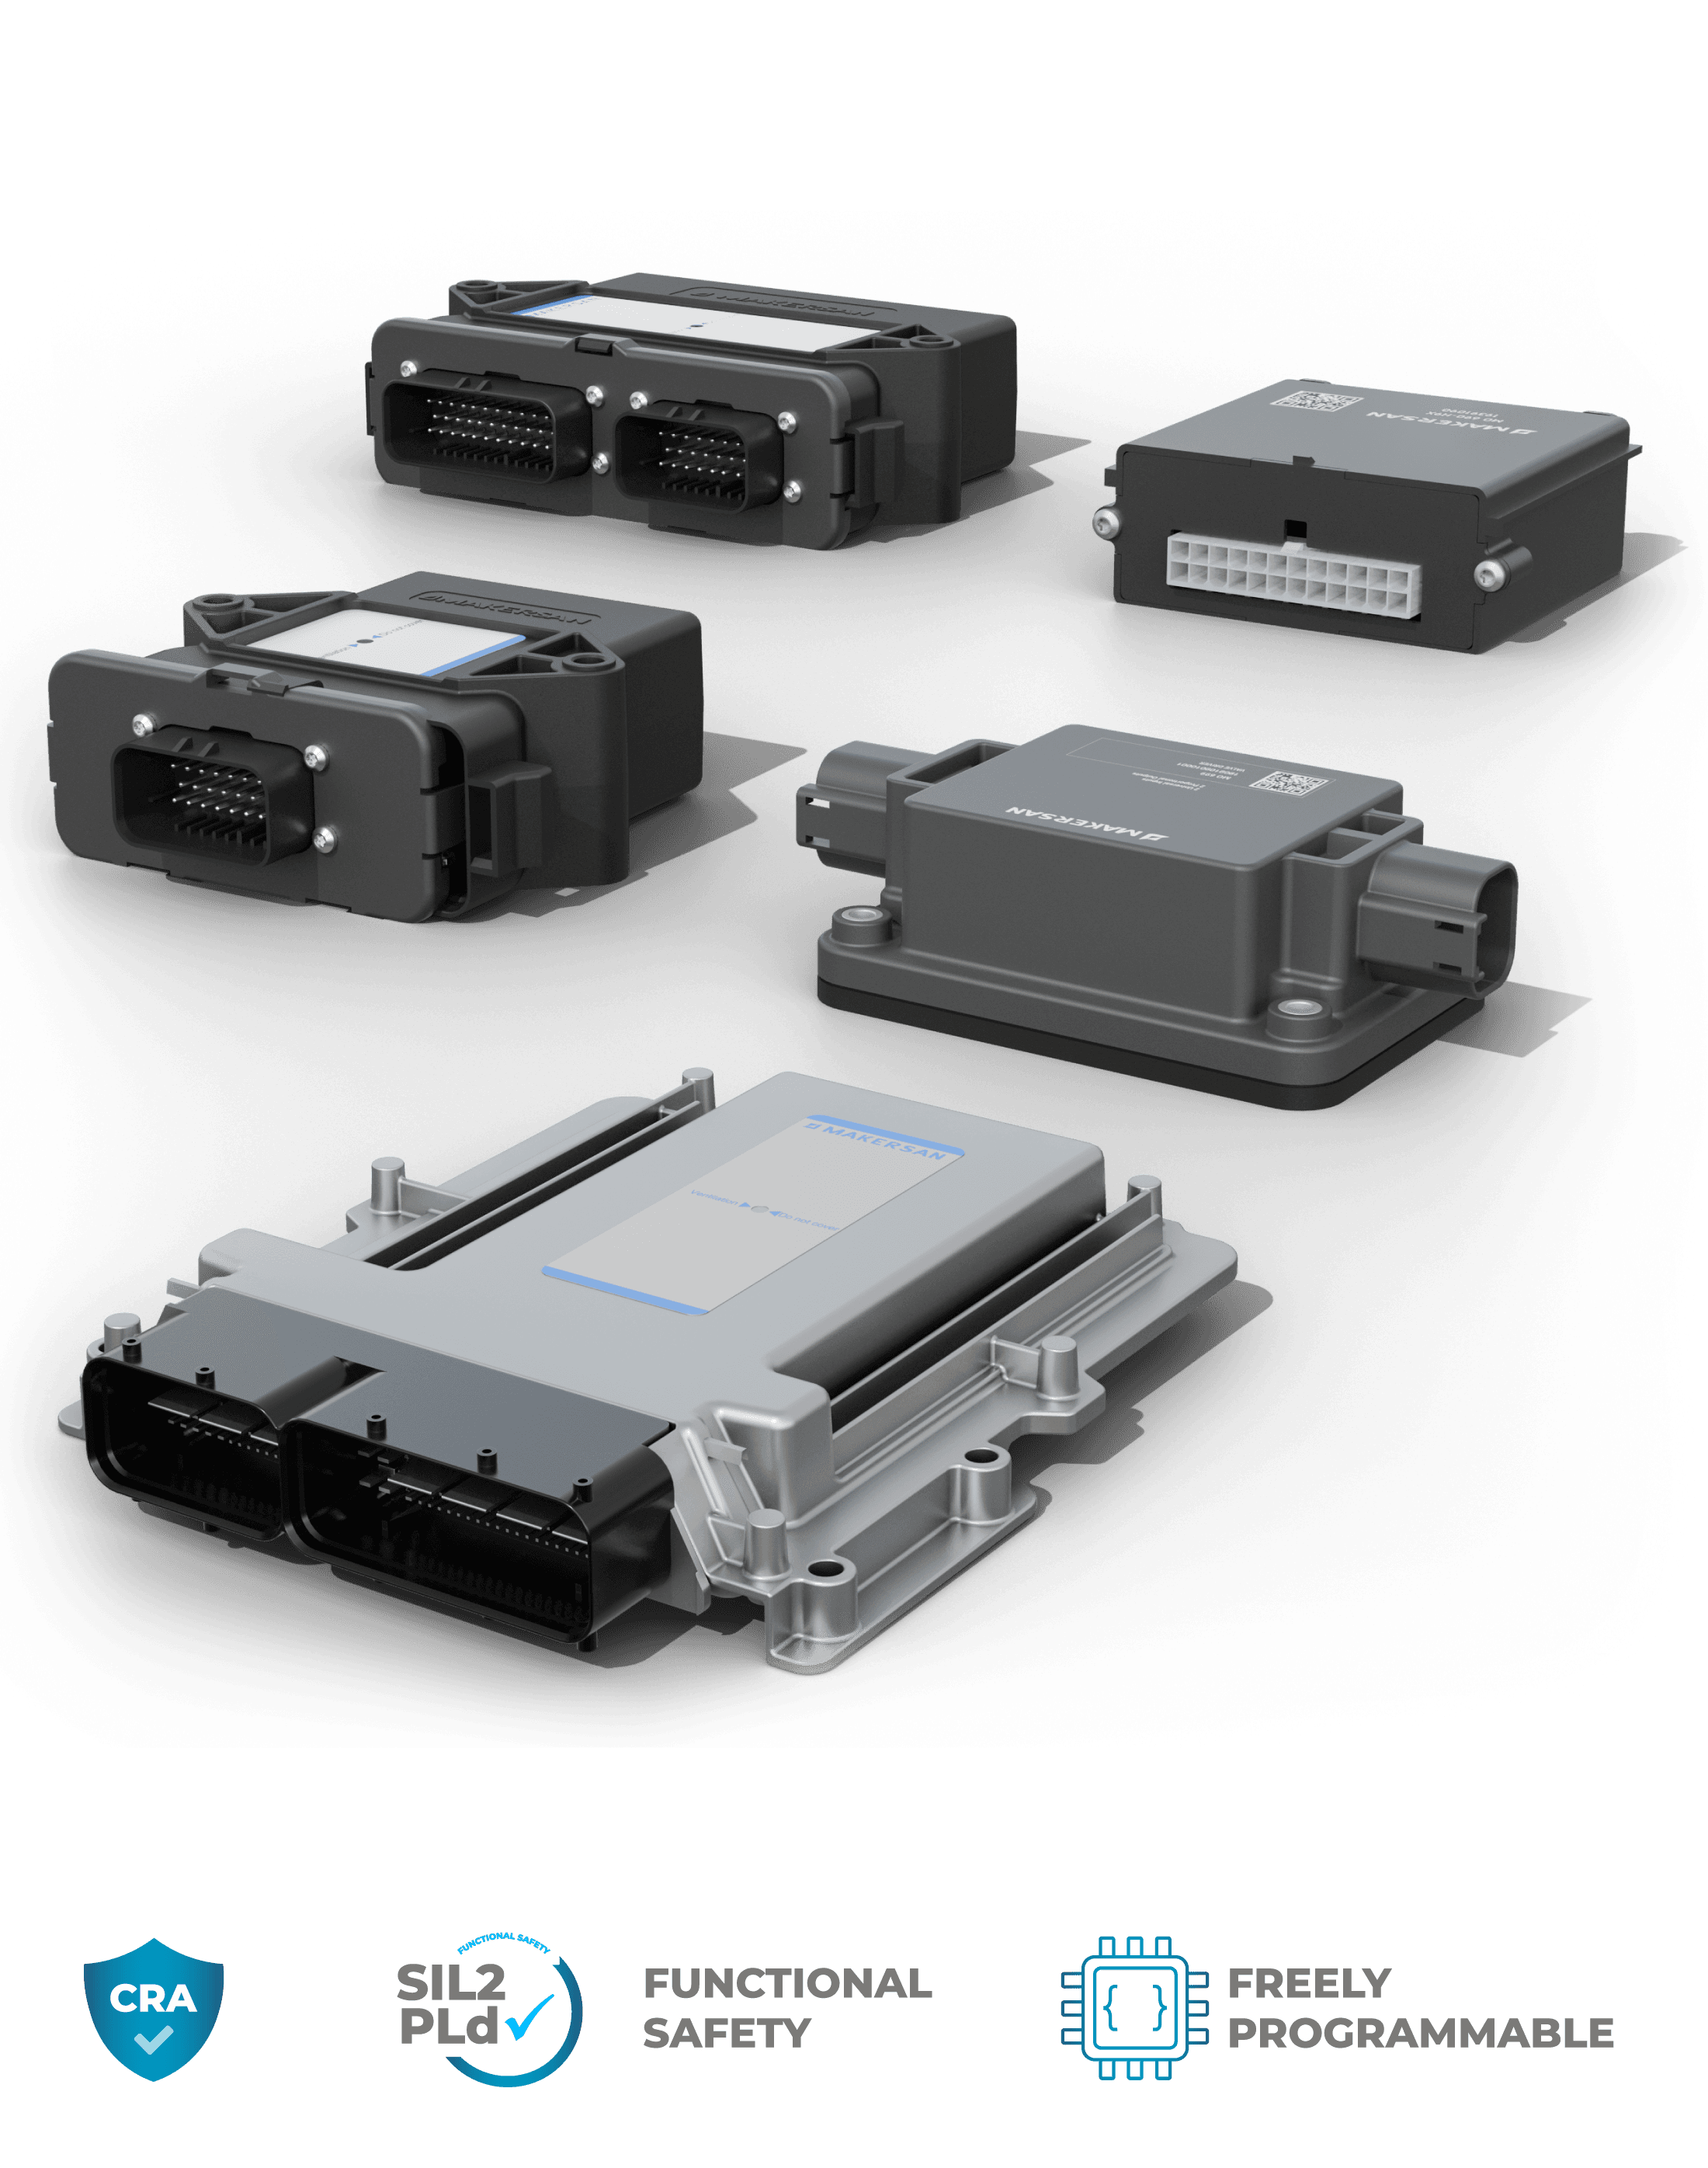
Sürüş ve yük fonksiyonları için motor, valf ve I/O kontrolü.
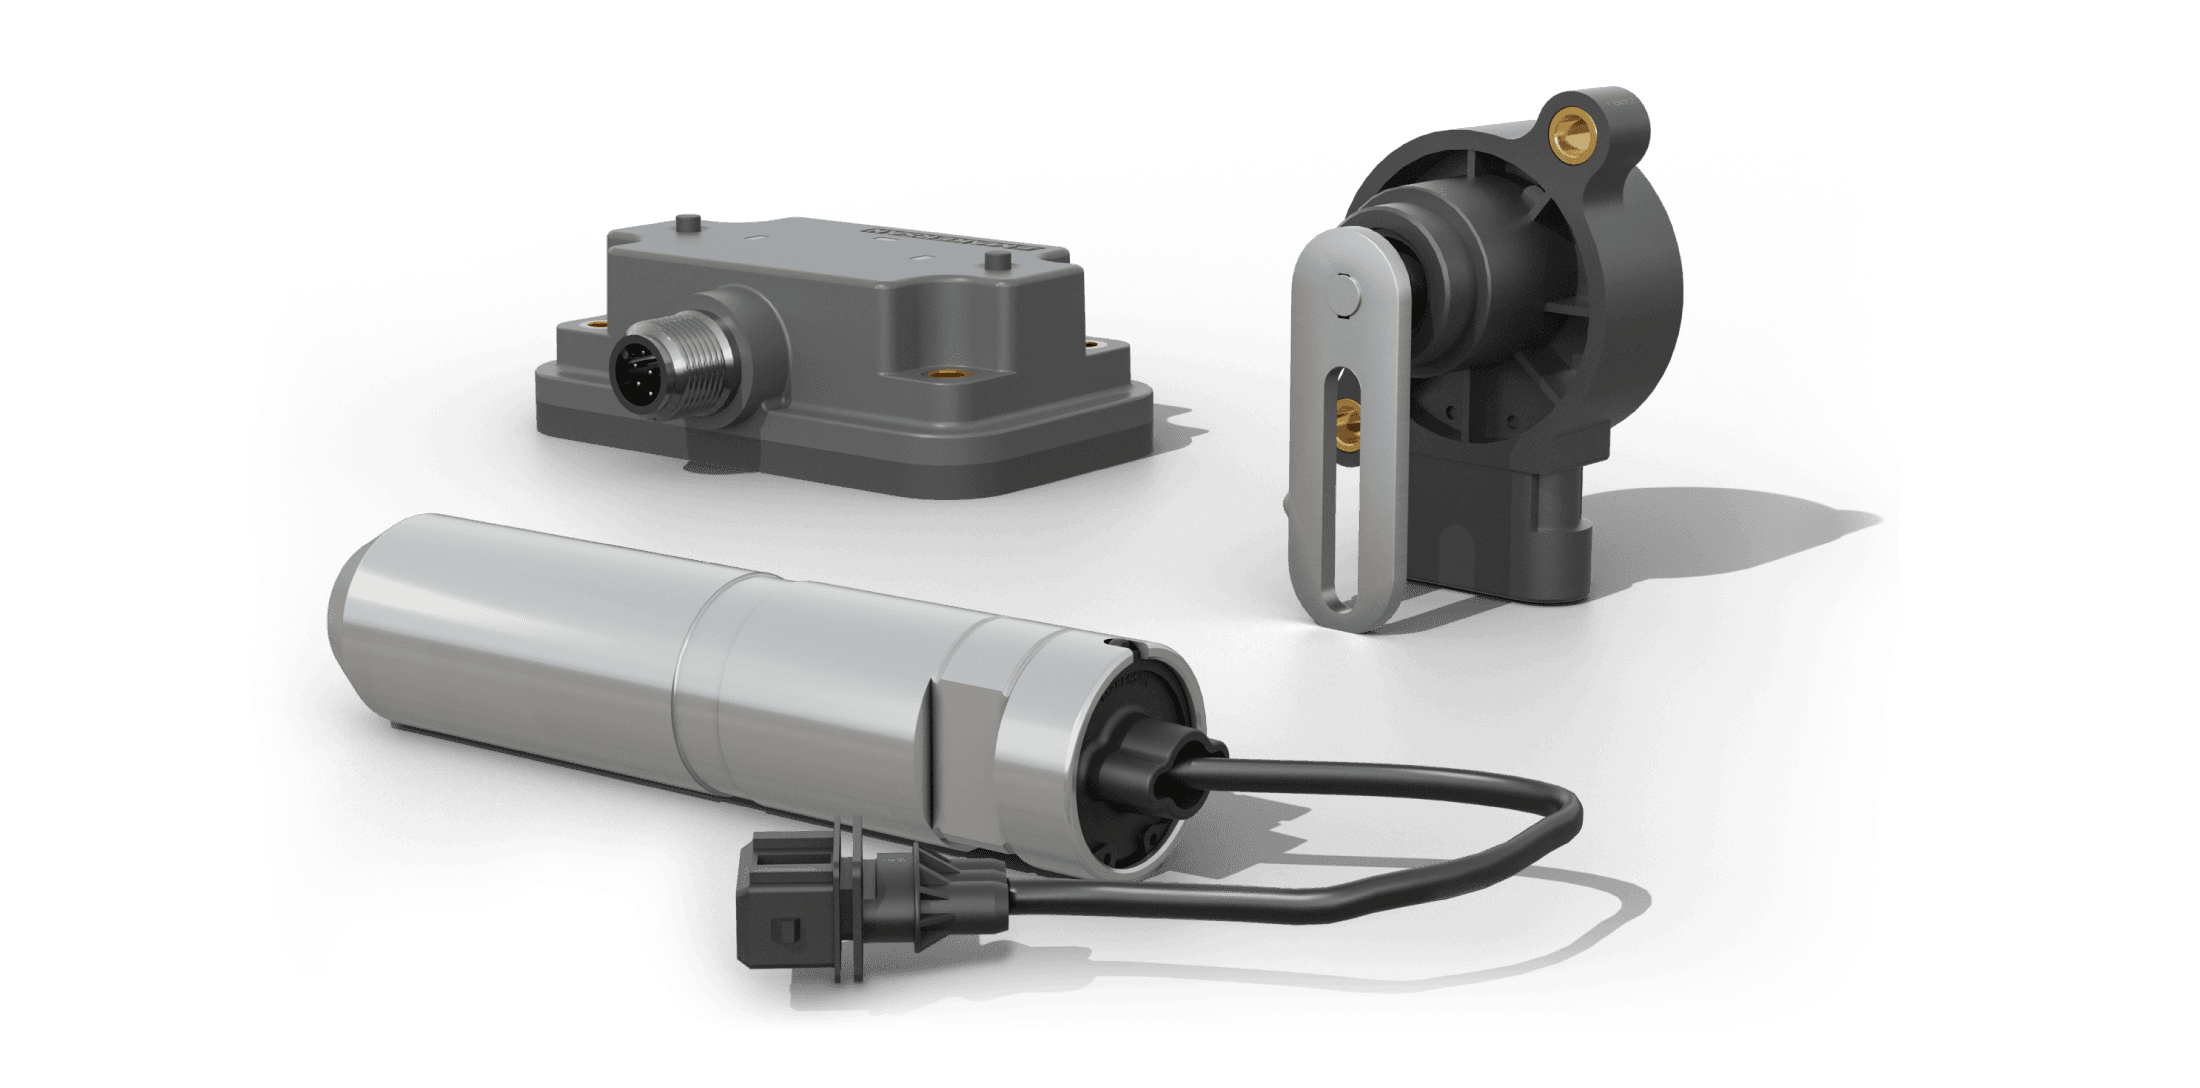
Navigasyon ve durum izleme için açı, eylemsizlik, basınç ve sıcaklık algılama.
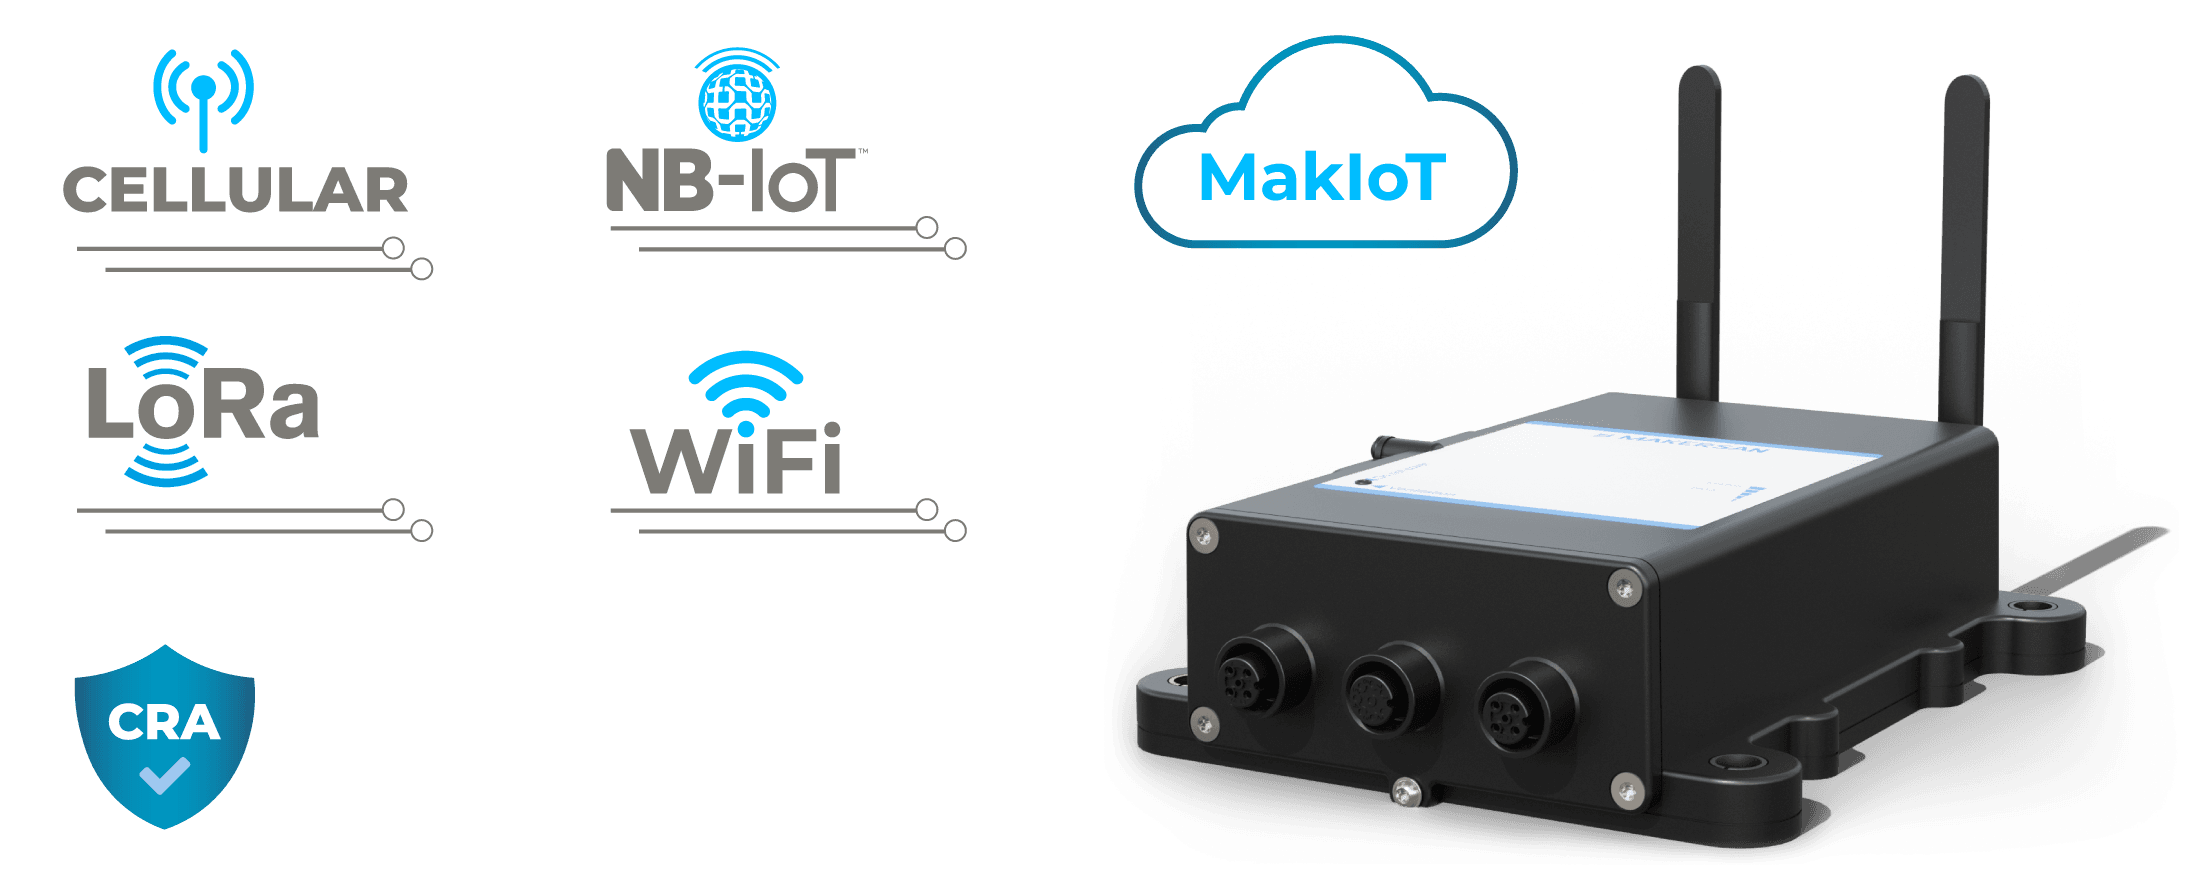
Filo telemetrisi, uzaktan yapılandırma ve kablosuz güncelleme.
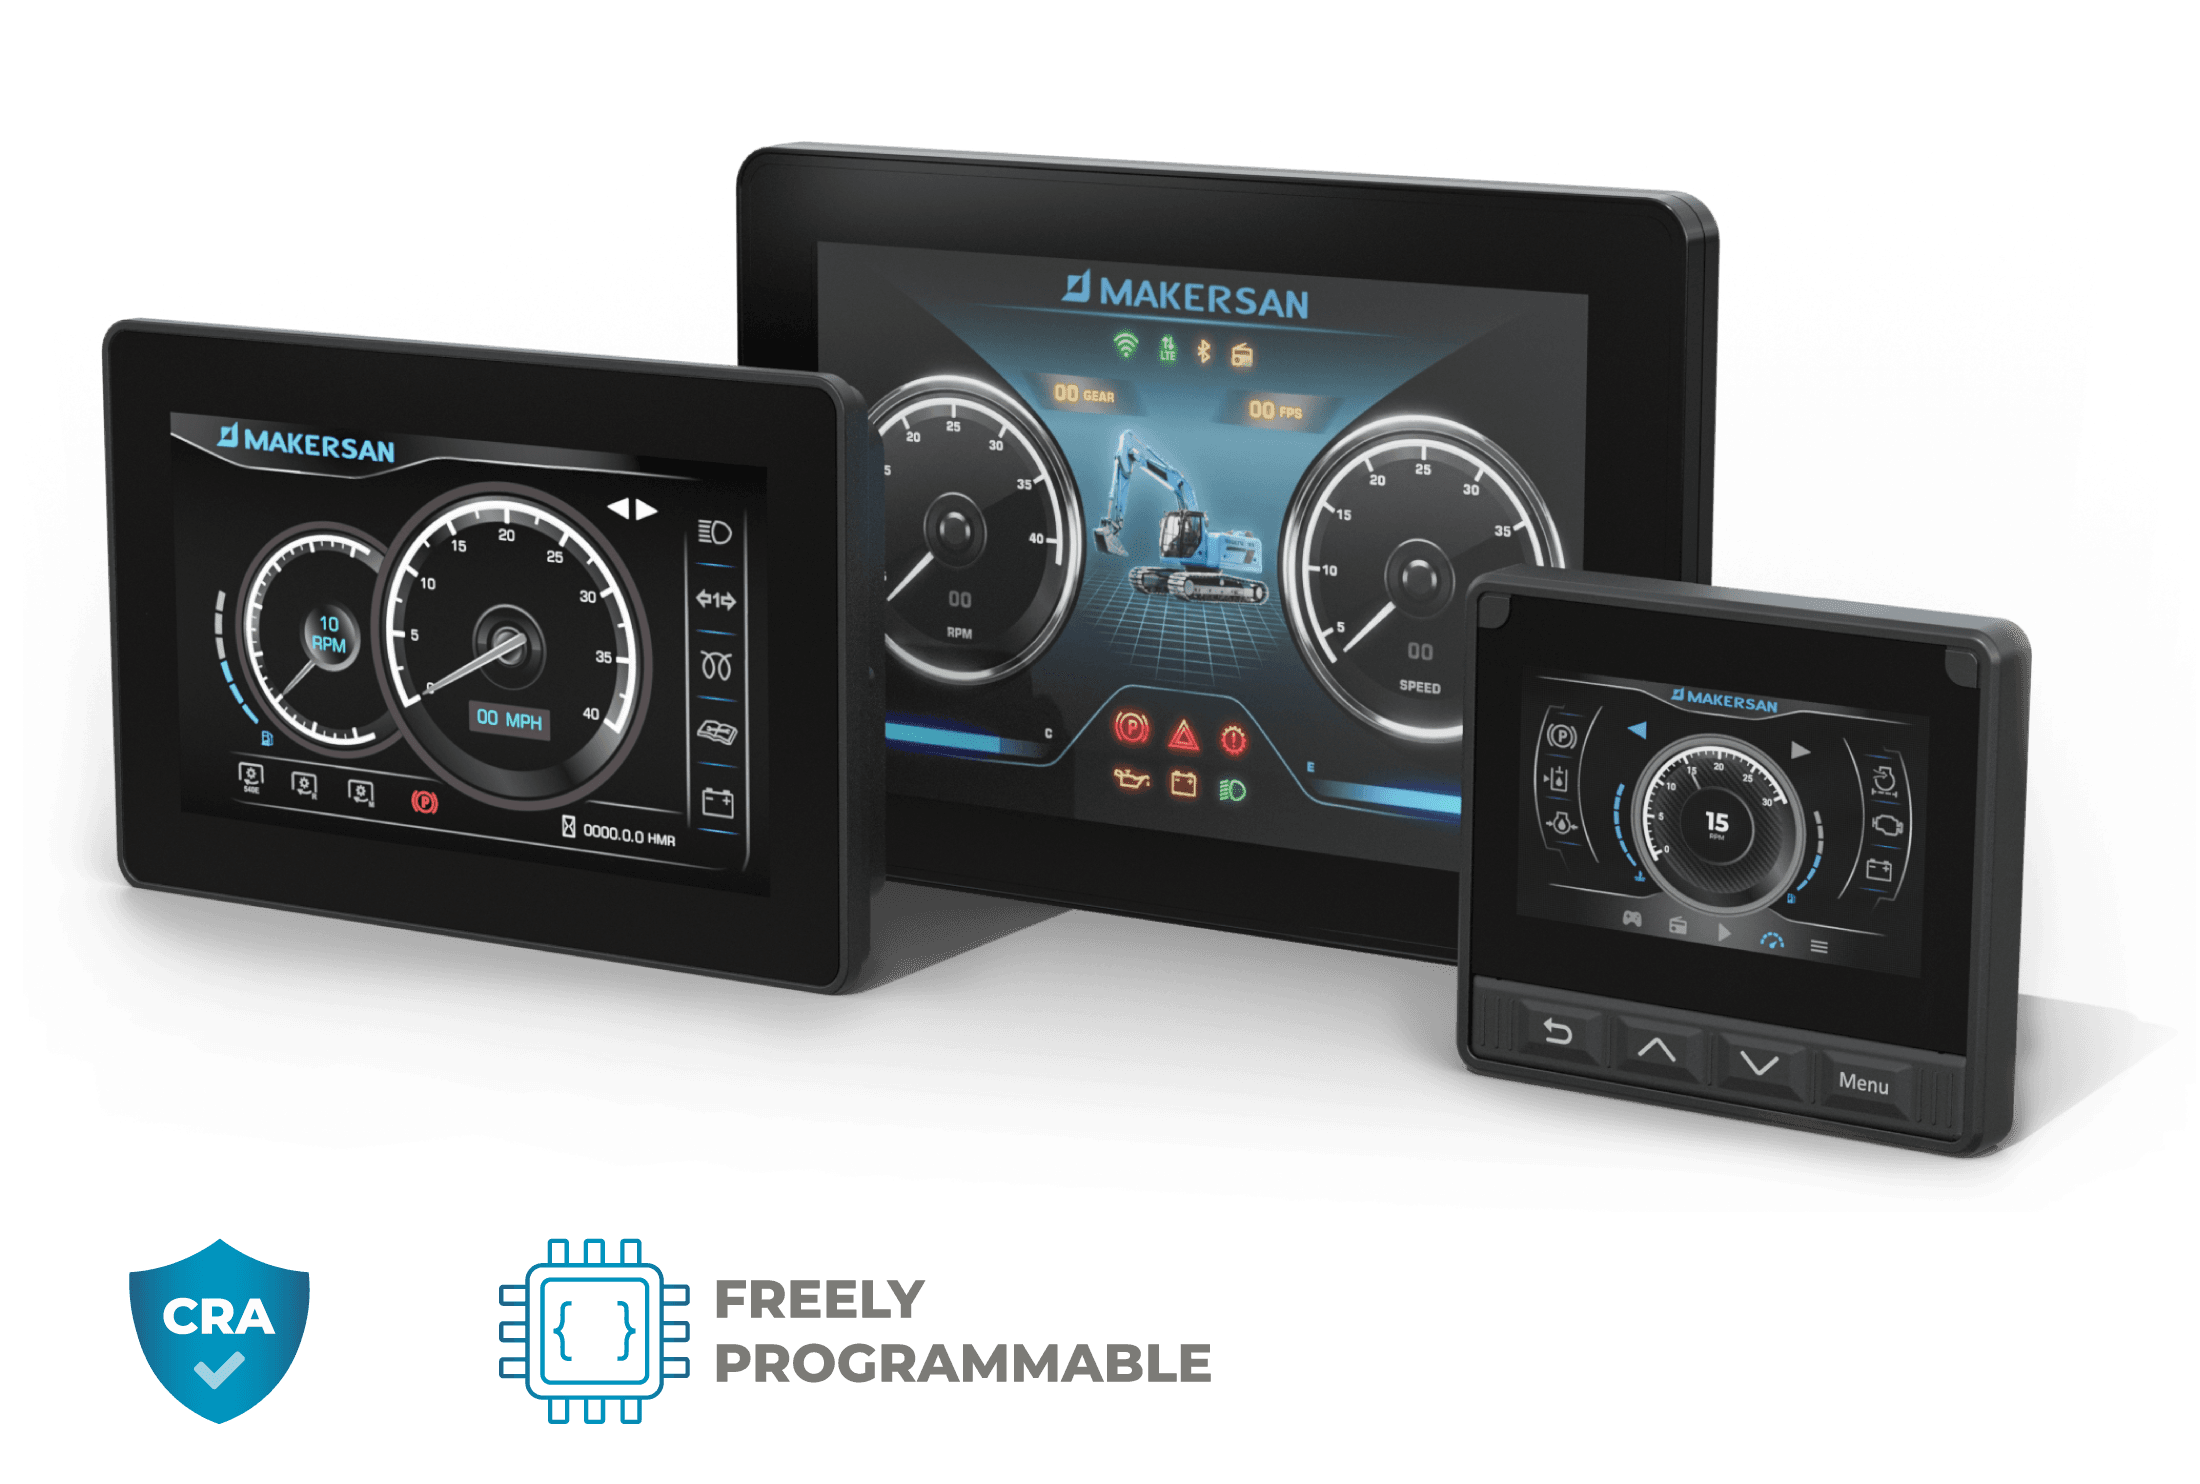
Operatörler ve bakım için durum ve servis göstergeleri.
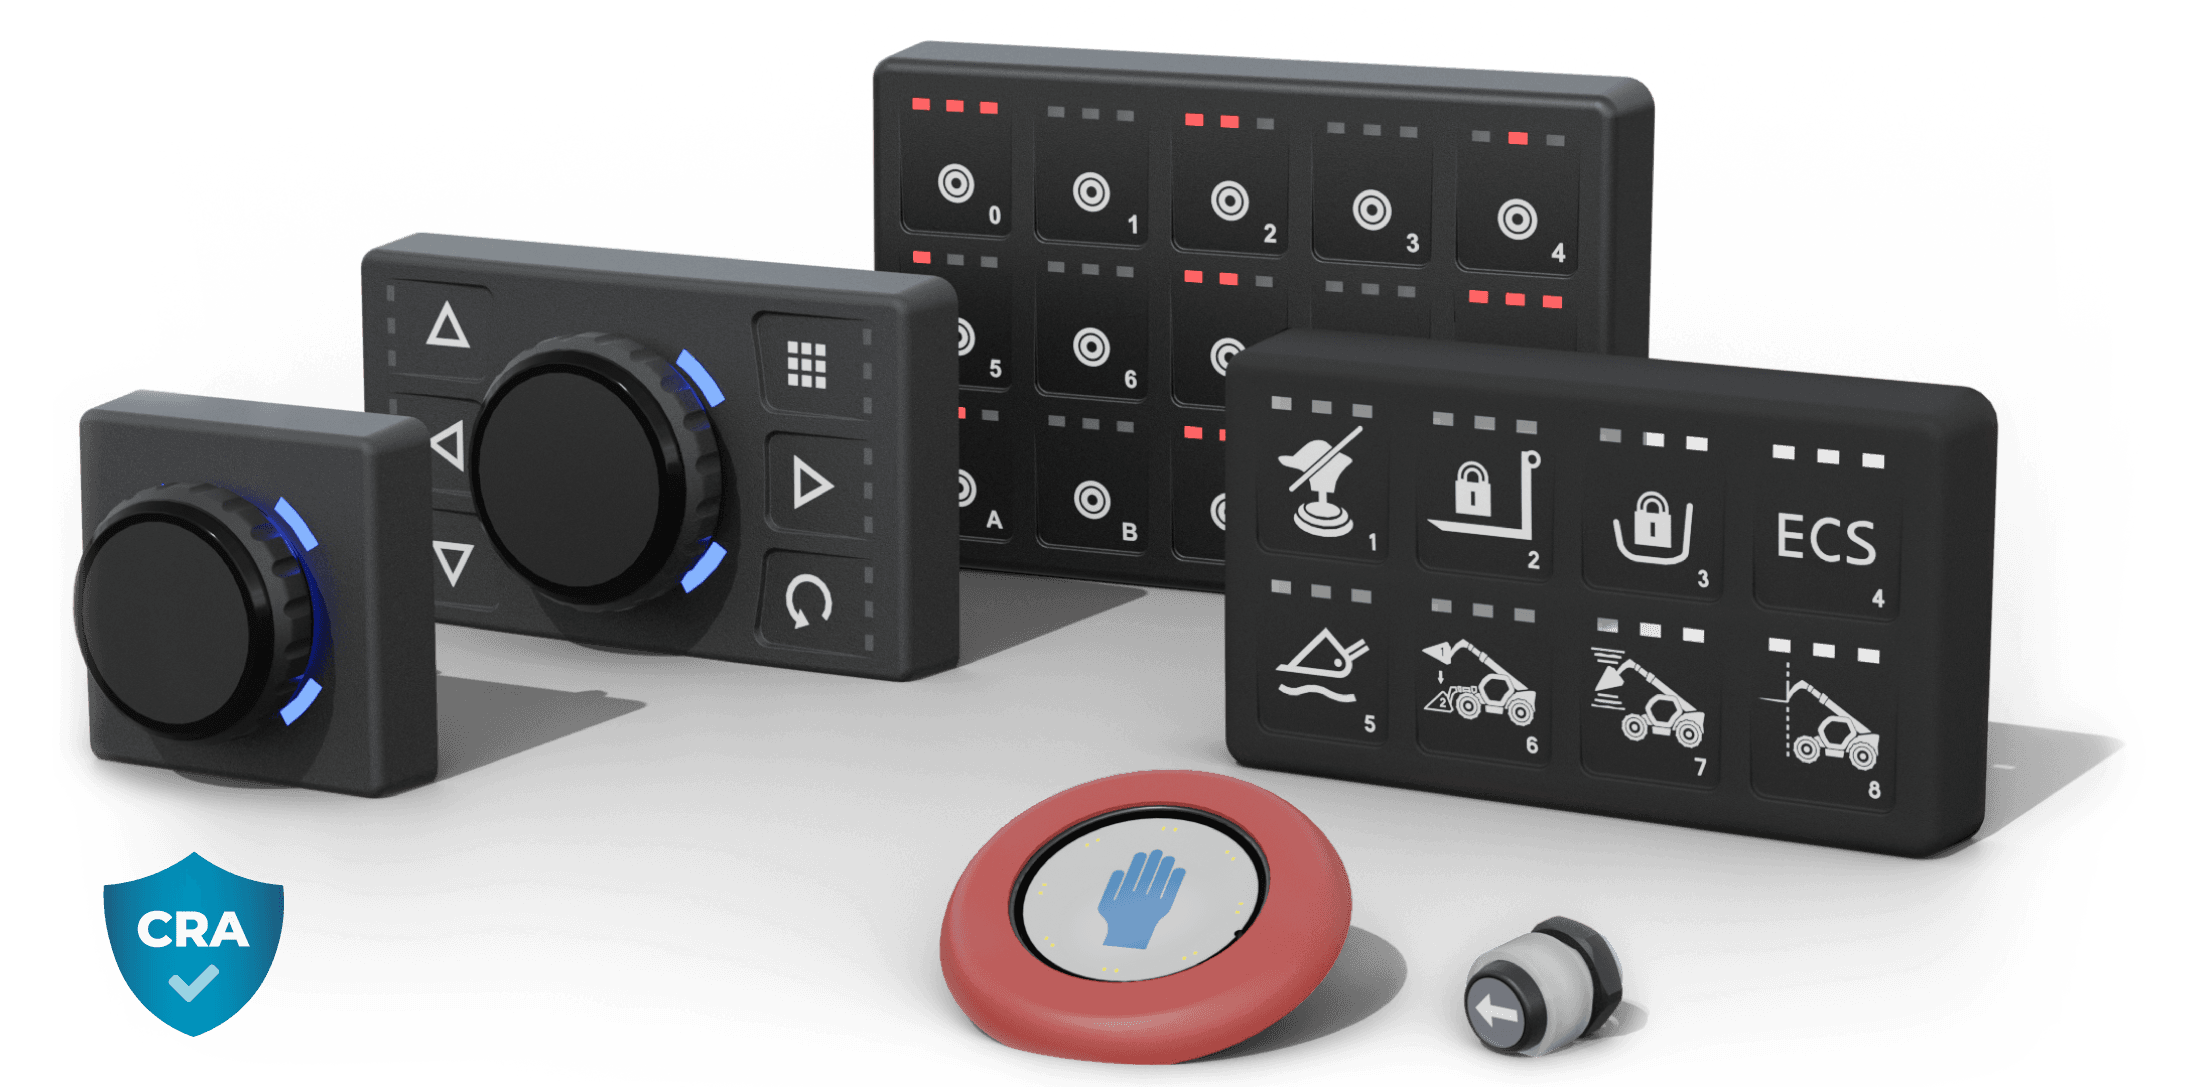
Mod seçimi ve manuel fonksiyonlar için sızdırmaz tuş takımları.
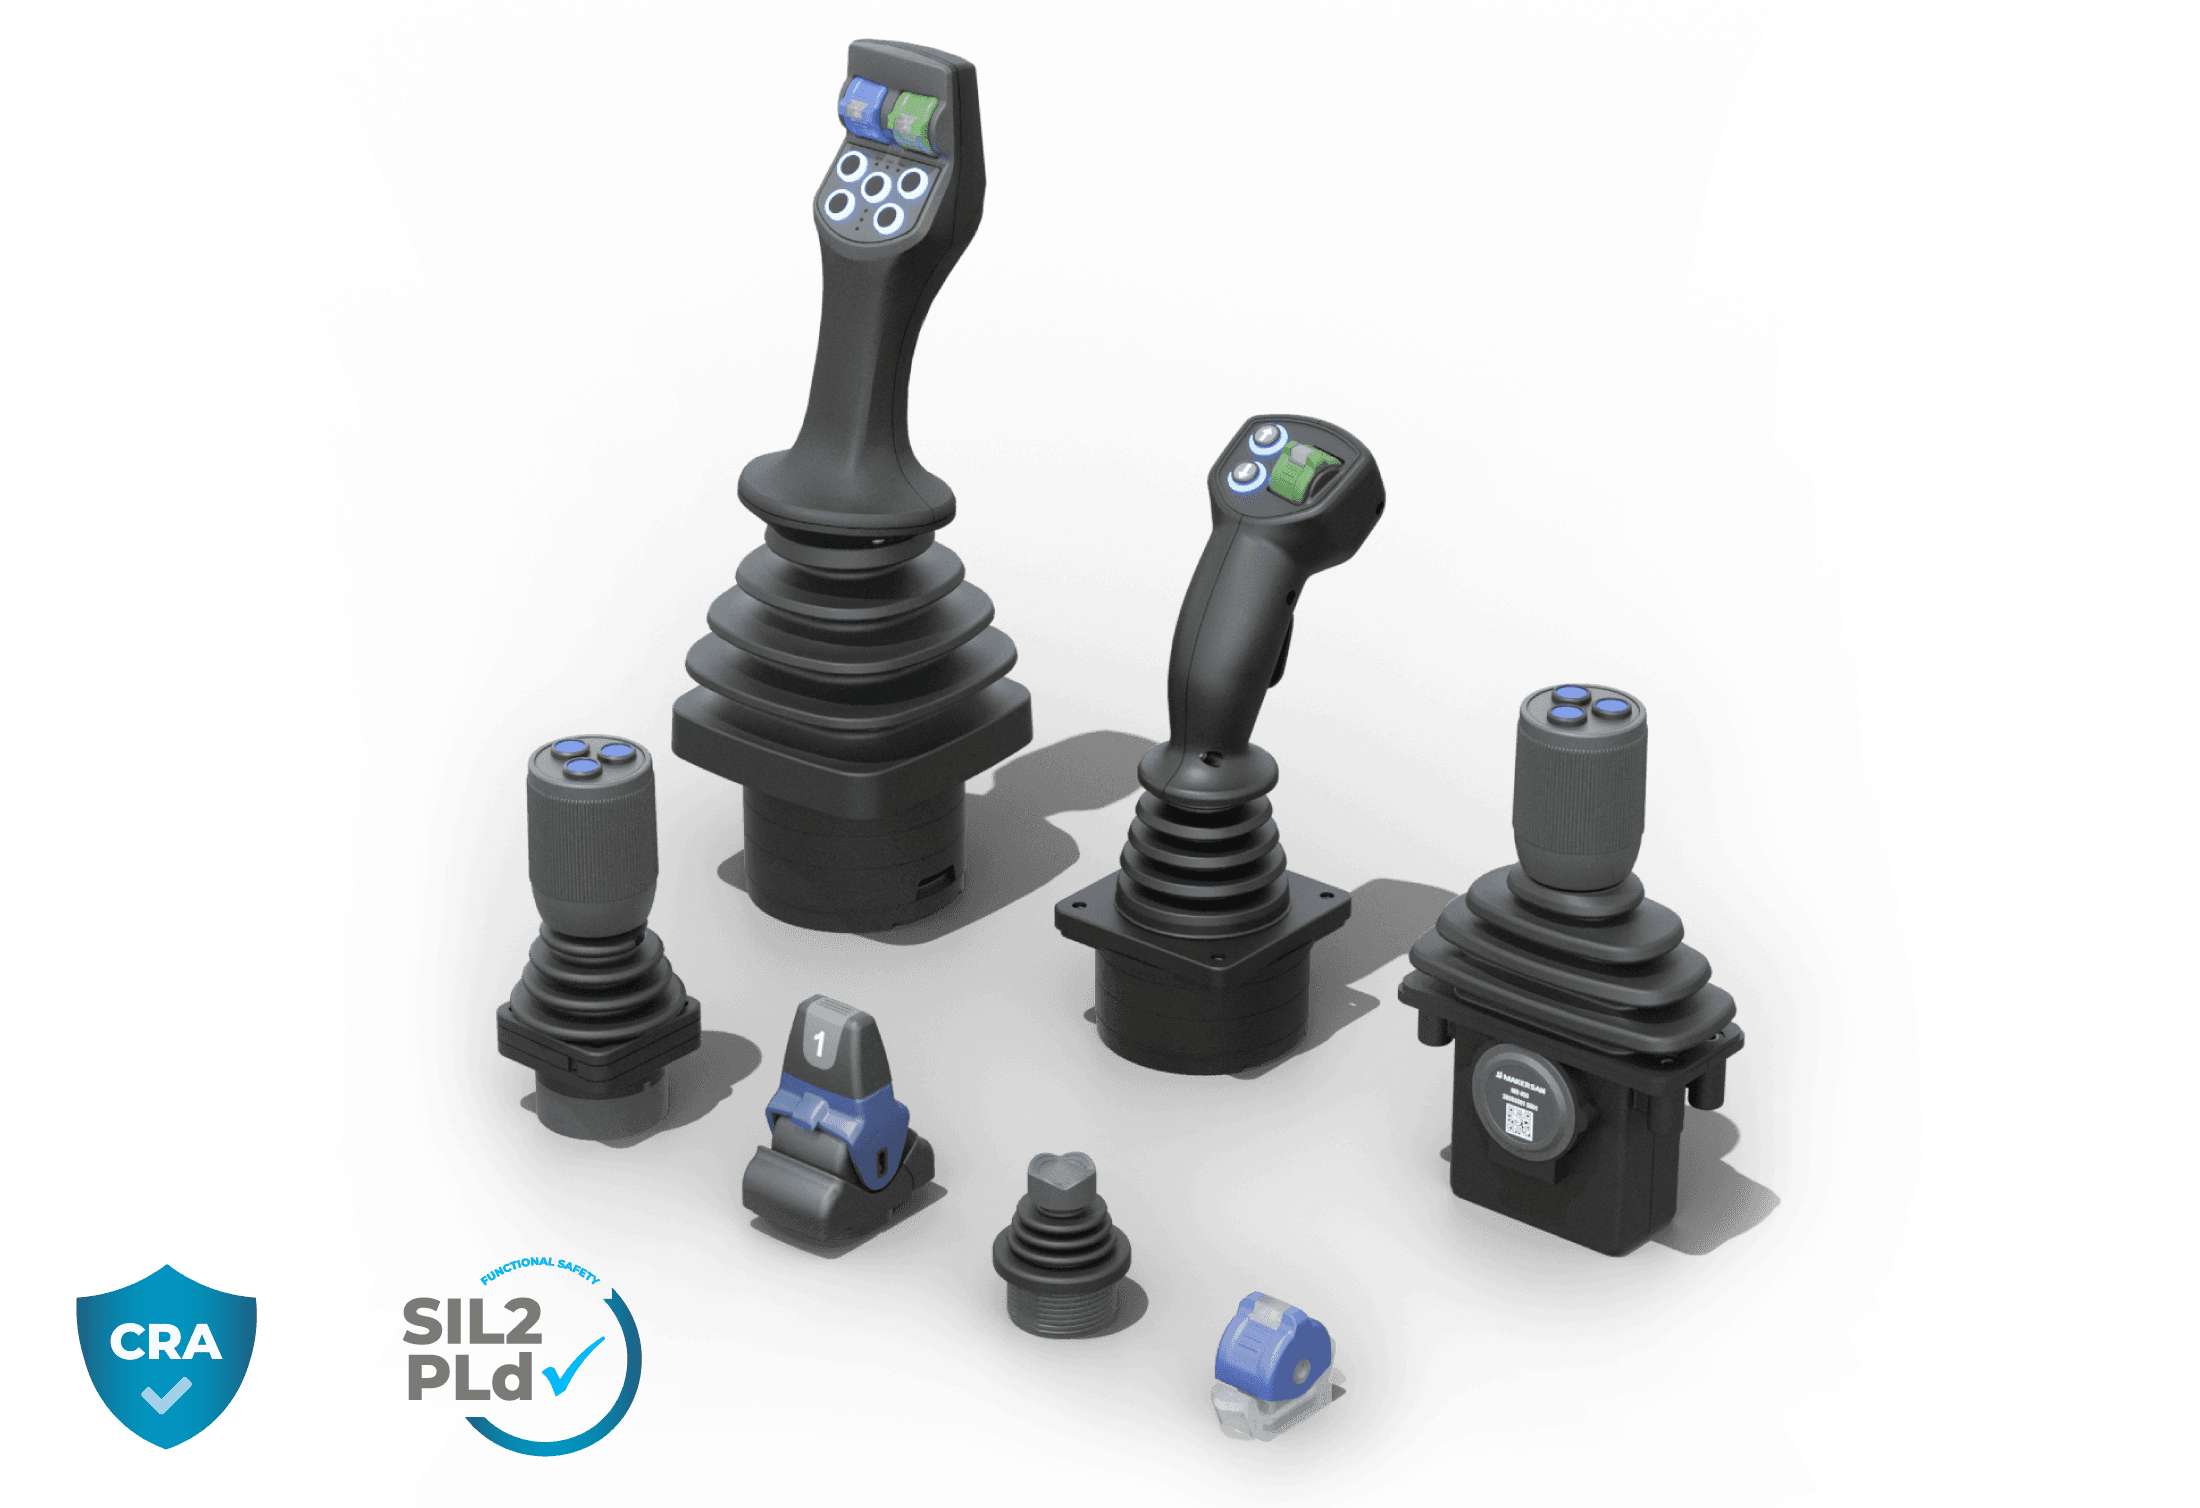
Manuel hareket, öğretme ve kurtarma için joystickler.
Arazi makineleri hattımızdan devralınan titreşim, sızdırmazlık ve EMC nitelendirmesi; mobil robotların kullandığı gerilim hatlarında.
Sürüş mimarisini, yük fonksiyonlarını ve filo büyüklüğünü paylaşın; mühendislerimiz kontrolü, algılamayı ve bağlantıyı buna göre belirlesin.